

Aké sú metódy riadenia vztlaku robotov ROV?
Zanechajte správu

Ahoj! Ako dodávateľ robotov ROV (Remotely Operad Vehicle) mám veľa vedomostí o týchto skvelých podvodných strojoch. Jedným z najdôležitejších aspektov prevádzky ROV je kontrola vztlaku. V tomto blogu rozoberiem rôzne metódy riadenia vztlaku robotov ROV, aby ste pochopili, ako fungujú a ktoré by mohli byť najlepšie pre vaše potreby.
Prečo na kontrole vztlaku záleží
Najprv si povedzme, prečo je kontrola vztlaku pre ROV taká dôležitá. Keď je ROV pod vodou, musí si udržiavať stabilnú polohu a vedieť sa efektívne pohybovať hore a dole. K tomu pomáha správna kontrola vztlaku. Ak je ROV príliš ťažké, potopí sa ako kameň a ak je príliš ľahké, vypláva na povrch. Ani jeden z týchto scenárov nie je dobrý na vykonanie úlohy, či už ide o prieskum pod vodou, inšpekciu alebo akúkoľvek inú úlohu.
Pasívna kontrola vztlaku
Jednou z najjednoduchších metód je pasívna regulácia vztlaku. To zahŕňa použitie materiálov so špecifickými vztlakovými vlastnosťami na dosiahnutie požadovanej rovnováhy. Napríklad niektoré ROV sú vyrobené zo syntaktickej peny. Táto pena sa skladá z malých dutých guľôčok v živicovej matrici. Je ľahký a má vysoký pomer vztlaku k hmotnosti. Strategickým umiestnením syntaktickej peny na ROV môžeme dosiahnuť neutrálny vztlak, čo znamená, že zostane v určitej hĺbke bez použitia ďalšej energie na udržanie svojej pozície.
Ďalším bežným materiálom pre pasívny vztlak je plast. Niektoré plasty majú nízku hustotu, vďaka čomu plávajú. Na zvýšenie vztlaku môžeme použiť plastové komponenty v dizajne ROV. Výhodou pasívnej regulácie vztlaku je, že je relatívne lacná a nevyžaduje žiadnu energiu na prevádzku. Nie je však veľmi flexibilný. Akonáhle je ROV postavený s určitou dávkou pasívneho vztlaku, je ťažké ho nastaviť za behu.
Aktívna kontrola vztlaku
Teraz prejdime k aktívnym metódam riadenia vztlaku. Tie sú pokročilejšie a umožňujú väčšiu flexibilitu pri nastavovaní vztlaku ROV.
Variabilné predradné systémy
Jednou z populárnych aktívnych metód je použitie variabilných balastných systémov. Tieto systémy fungujú tak, že menia množstvo vody alebo inej tekutiny vo vnútri ROV. Existuje niekoľko rôznych spôsobov, ako to urobiť. Jedným z prístupov je použitie piestu alebo mechúra. Keď sa piest pohybuje alebo sa mechúr rozťahuje, naberá vodu, čím zvyšuje hmotnosť ROV a spôsobuje jeho klesanie. Naopak, keď sa piest pohybuje v opačnom smere alebo sa mechúr sťahuje, vytláča vodu, čím sa znižuje hmotnosť a stúpa ROV.
Iný typ variabilného balastného systému využíva čerpadlo na premiestňovanie vody dovnútra a von z ROV. Je to trochu zložitejšie, ale môže byť veľmi presné. Výhodou variabilných balastných systémov je, že umožňujú ROV rýchlo a presne meniť vztlak. To je užitočné najmä vtedy, keď sa ROV potrebuje pohybovať medzi rôznymi hĺbkami alebo keď vykonáva úlohy, ktoré vyžadujú, aby bol v určitej hĺbke dlhší čas.
Hydrostatická kontrola vztlaku
Hydrostatická kontrola vztlaku je ďalšou aktívnou metódou. To zahŕňa použitie rozdielu tlaku medzi vodou v rôznych hĺbkach na nastavenie vztlaku ROV. Niektoré ROV majú komoru, ktorú je možné naplniť alebo vyprázdniť vodou na základe hydrostatického tlaku. Keď ROV klesá, zvýšený tlak môže byť použitý na tlačenie vody do komory, čím sa zvyšuje hmotnosť. Keď sa ROV musí zvýšiť, tlak sa môže uvoľniť a voda sa môže vytlačiť.
Táto metóda je dosť energeticky efektívna, pretože využíva prirodzený tlak vody. Na správne fungovanie však vyžaduje dobre navrhnutý systém a v niektorých prípadoch nemusí byť taký presný ako systémy s variabilným predradníkom.
Plynová regulácia vztlaku
Niektoré ROV používajú plyn na kontrolu ich vztlaku. Napríklad stlačený vzduch možno použiť na nafúknutie balónika alebo mechúra vo vnútri ROV. Keď je balónik alebo mechúr nafúknutý, pridáva vztlak, čím sa zvyšuje ROV. Keď je vzduch uvoľnený, ROV klesá.
Výhodou plynovej regulácie vztlaku je, že môže rýchlo poskytnúť veľké množstvo zmien vztlaku. Má to však aj určité nevýhody. Systémy stlačeného vzduchu vyžadujú na prevádzku kompresora zdroj energie a existuje riziko úniku plynu, ktorý môže byť nebezpečný a môže ovplyvniť výkon ROV.
Výber správnej metódy riadenia vztlaku
Ako si teda vyberiete správnu metódu riadenia vztlaku pre váš ROV? Závisí to od viacerých faktorov. Ak máte obmedzený rozpočet a nepotrebujete veľmi často meniť hĺbku ROV, pasívna regulácia vztlaku môže byť správna cesta. Je to jednoduché a cenovo výhodné.
Na druhej strane, ak potrebujete väčšiu flexibilitu a presnosť, aktívne metódy riadenia vztlaku sú lepšie. Systémy variabilného predradníka sú skvelé pre úlohy, ktoré vyžadujú časté zmeny hĺbky, zatiaľ čo hydrostatické riadenie vztlaku môže byť dobrou voľbou pre energeticky efektívne dlhodobé operácie.
Naše ROV a kontrola vztlaku
V našej spoločnosti ponúkame rad ROV s rôznymi spôsobmi riadenia vztlaku. Či už hľadáte jednoduchý ROV s pasívnym vztlakom pre základné kontrolné úlohy alebo pokročilejší s aktívnym riadením vztlaku pre zložité operácie pod vodou, máme pre vás všetko.
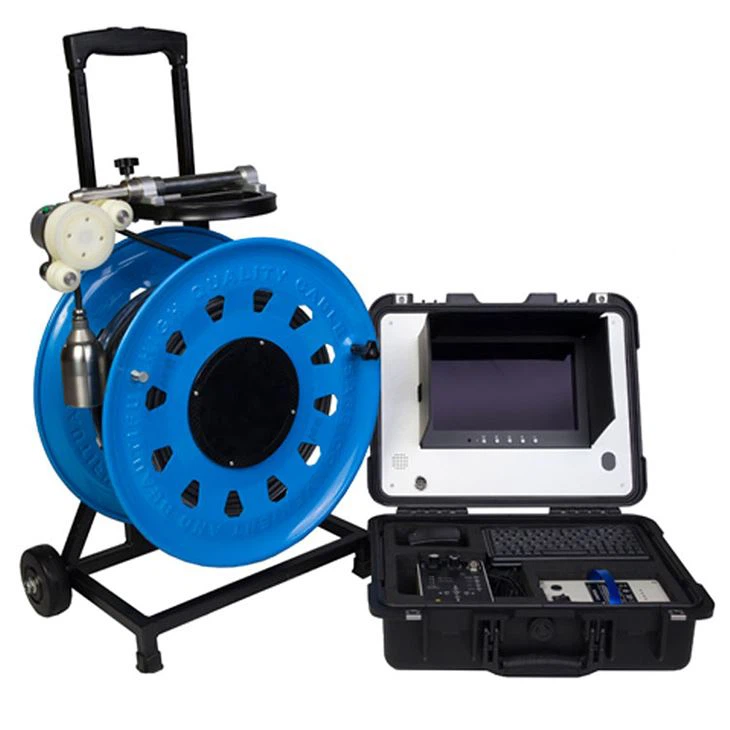

Napríklad nášKamera na kontrolu vrtu 200 metrovje navrhnutý s kombináciou pasívneho a aktívneho riadenia vztlaku. Pasívny vztlak mu pomáha zostať stabilný v určitej hĺbke, zatiaľ čo aktívny systém umožňuje v prípade potreby malé úpravy. Vďaka tomu je ideálny pre kontroly vrtov, kde je dôležité presné umiestnenie.
Ak potrebujete ísť hlbšie, nášKamera na ropný plyn na 5000 mvyužíva sofistikovaný variabilný balastný systém. To mu umožňuje zvládnuť vysoké tlaky vo veľkých hĺbkach a presne nastaviť svoj vztlak.
A nášKamera na kontrolu vrtov pod vodouje ďalšou skvelou voľbou so spoľahlivým ovládaním vztlaku. Je vhodný pre rôzne úlohy kontroly pod vodou.
Kontaktujte nás a zistite viac
Ak máte záujem o naše ROV alebo máte nejaké otázky ohľadom ovládania vztlaku, neváhajte nás kontaktovať. Vždy radi prediskutujeme vaše špecifické potreby a pomôžeme vám vybrať to správne ROV pre váš projekt. Či už ste v ropnom a plynárenskom priemysle, vedeckom výskume alebo akejkoľvek inej oblasti, ktorá si vyžaduje podmorský prieskum, môžeme vám poskytnúť tie najlepšie riešenia.
Referencie
- Smith, J. (2020). "Podvodná robotika: princípy a aplikácie."
- Johnson, A. (2019). "Kontrola vztlaku v diaľkovo ovládaných vozidlách."


